超能花钱鸭 · FANDUCK · 非官方 1:1 复刻记录

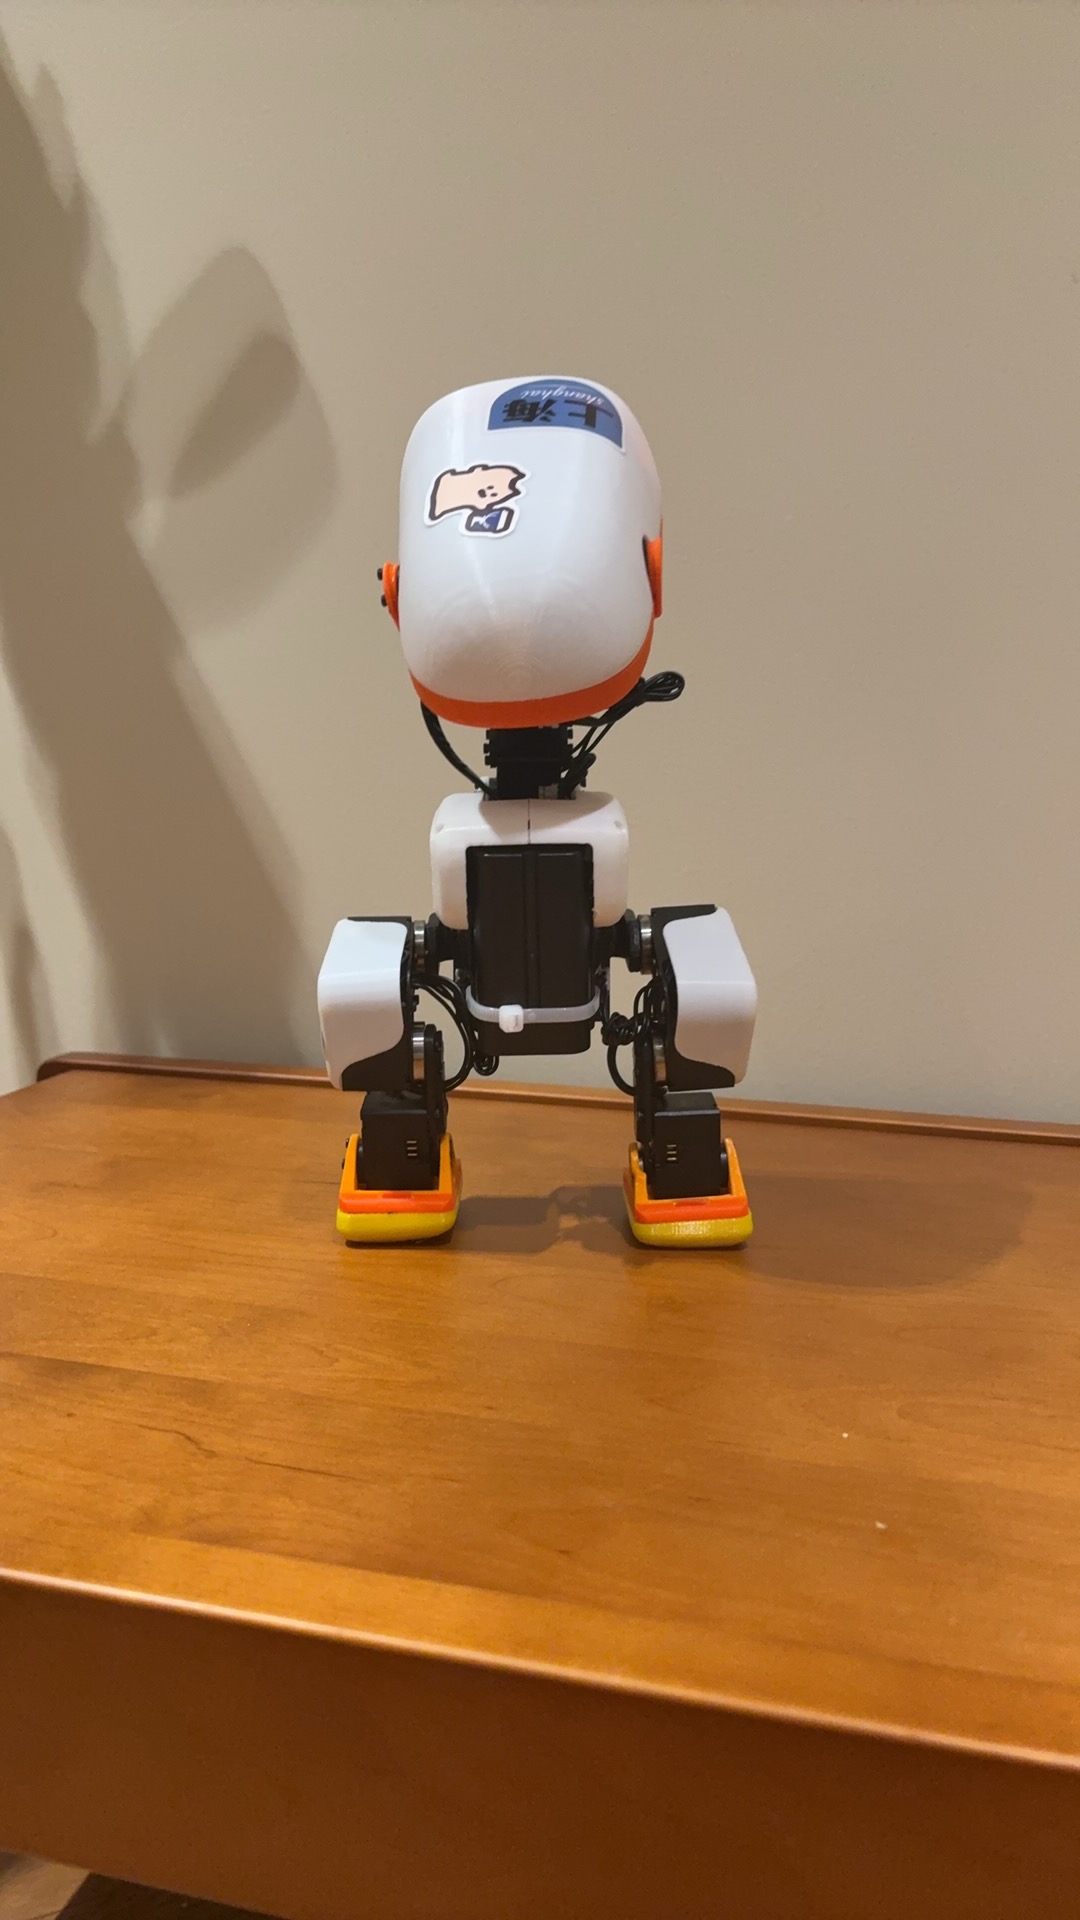
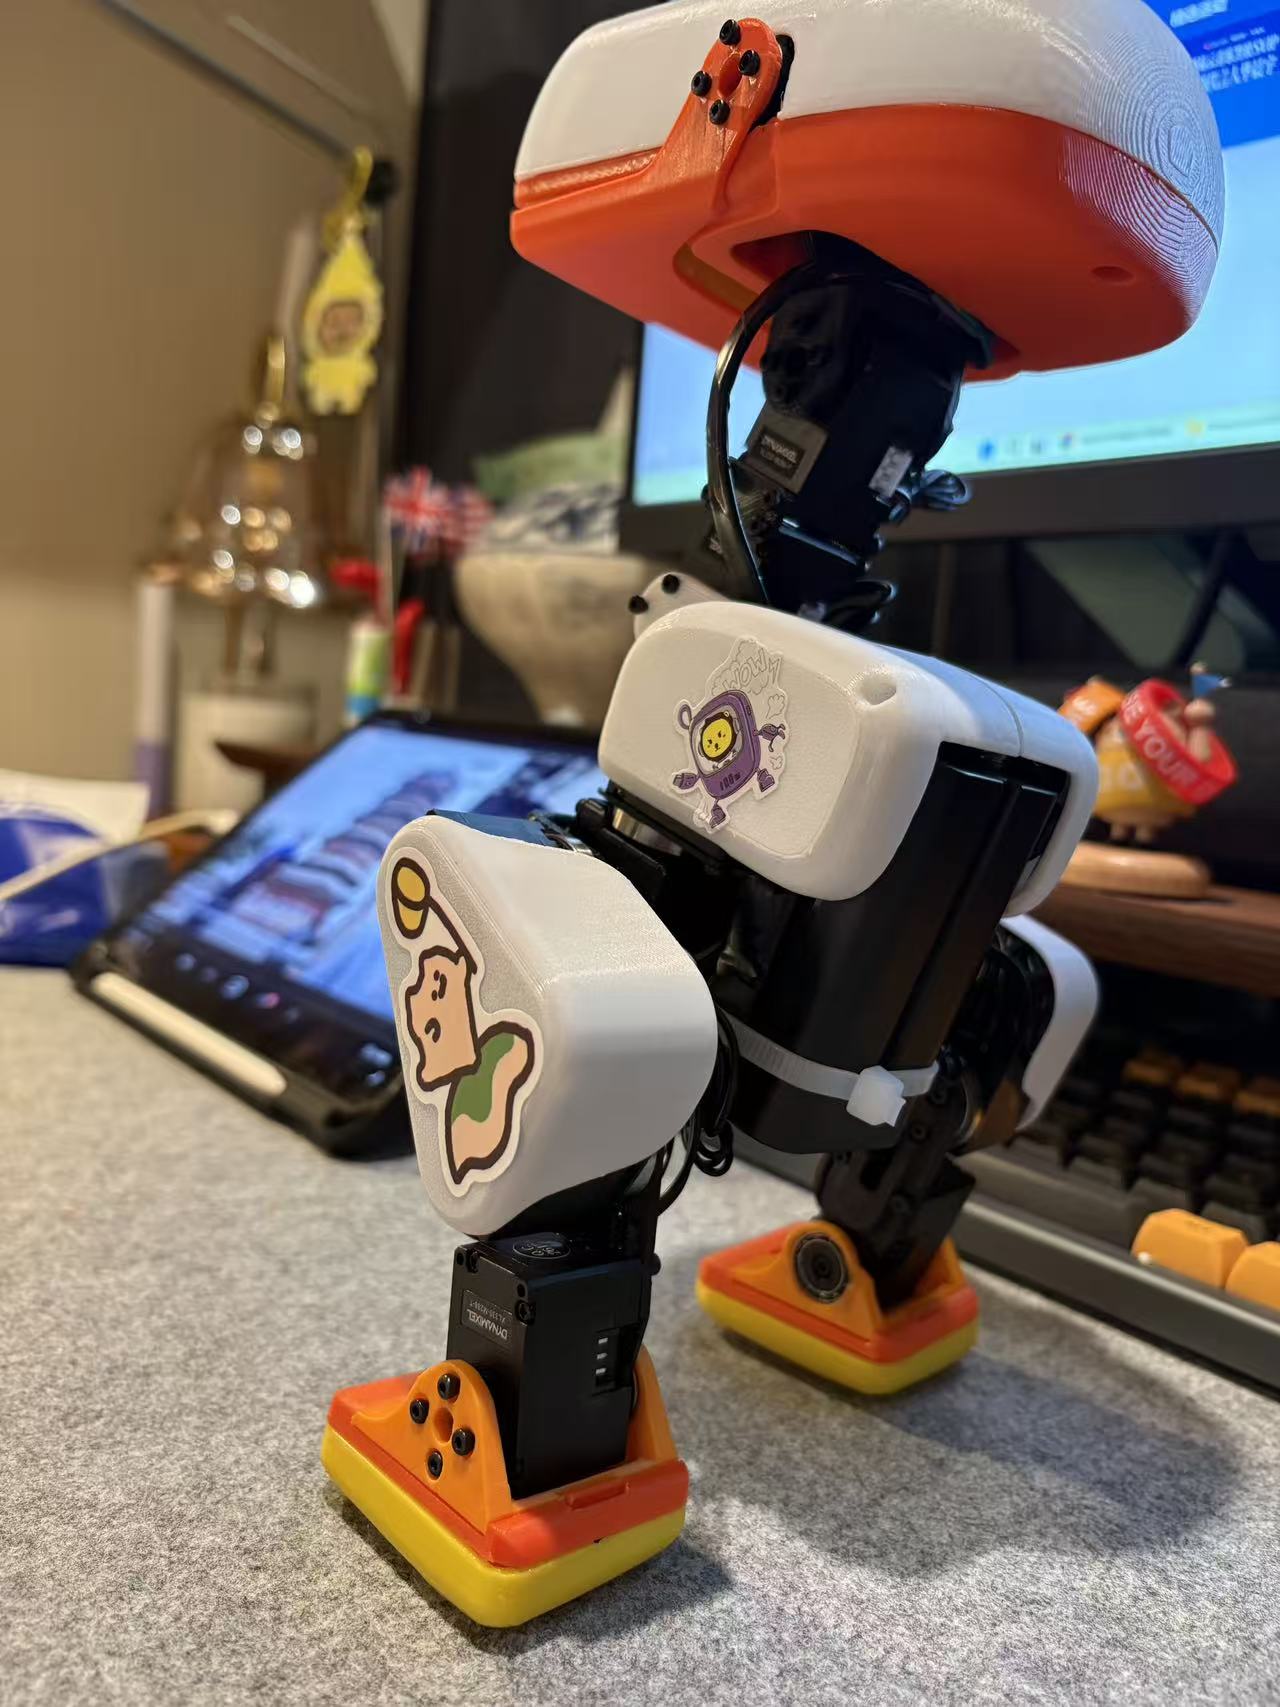
Microduck复刻成功。

在公开证据允许的范围内尽可能 1:1 还原,只用于个人学习与研究。

复刻成功 · 实机实拍全部测试通过 · 2026.09.14

PROJECT GOALS

这个项目,
要做三件事。

  1. 01

    尽可能还原原版

    优先采用官方证据确认的原版组件,让机械、电子与软件设计尽可能贴近 Microduck。

  2. 02

    全过程持续公开

    在许可允许的范围内,持续公开采购、制造、装配、测试与踩坑记录,让过程可追踪、可复现。

  3. 03

    探索国产替代路线

    只替换国产兼容舵机,其余配置沿用原版一致路线;明确标注替代边界,不冒充官方配置。

BUILD ARCHIVE查看完整复刻进度8 个阶段 · 全部完成

BUILD PROGRESS

现在做到哪了

已完成 · 第 8 阶段 / 共 8 阶段官方 9 项策略全通过

左右滑动查看 8 个阶段

在线配件清单在腾讯文档查看全部配件与采购链接打开在线文档

左右滑动切换完整方案

PARTS & SPEND

配件和花费

¥11,923.60+当前可追溯承诺支出 · 含 IMU 与其他板件打板费用

HARDWARE STATUS · 24 项

硬件配件状态

IMU To DXL 打板验证成功 · 其余项目验证通过

左右滑动查看全部配件

01

执行器与测试台架

  • XL330-M288-T×16
    装机舵机归零完成
  • U2D2 + U2D2 PHB×1 套
    验证通过
  • X3P 电机线 / 5 V 适配器台架用
    验证通过
  • ADM62 万用表 / 激光笔¥37.88 / ¥13.00
    验证通过
02

主控与 Robot HAT

  • Radxa ZERO 3WRK3566 / 1 GB
    软件烧录完成
  • 高耐久 microSD32 GB ×1
    验证通过
  • RPI Robot HAT C15 片已到货
    已连接功能通过
  • 2×20P 排针 / 排母各 1 套
    验证通过
03

机械与轮滑附件

  • 整机机械装配1 套
    已完成
  • M2 紧固件 / 既有轴承1 套 / 16 只
    验证通过
  • MR126 滚轮轴承6×12×4 · 10只 / ¥26.72
    配合验证通过
  • FPX330-H101K 支架4 件 / ¥100.00
    配合验证通过
04

视觉与姿态感知

  • IMX219 相机8 MP / 77° / 22Pin
    首次实拍通过
  • VL53L8CX ToF8×8 矩阵
    实机出帧通过
  • BMI088 头部 IMU随 HAT PCBA
    静态采样通过
  • IMU To DXL 兼容板 / 第二颗 IMUID 200 板
    打板验证成功
05

供电、音频与交互

  • NEEWER NP-F5502600 mAh ×2
    实机验证通过
  • 双槽 USB 充电器 / Xbox 手柄各 ×1
    验证通过
  • 板载麦克风 / 3525 扬声器HAT 内置 / 4 Ω / 3 W
    录音 / 播放通过
  • NTAG213 外部标签25 mm ×10
    验证通过
06

板件与连接

  • 头部与鸭嘴 NFC刚板 + 鸭嘴 FPC
    验证通过
  • 最终整机线束长度与接口
    接线与验收通过
  • 相机 / ToF 安装机内配合
    均已接入 · 实机通过
  • 电源板 / 电池触点板保护分配板 + 触点板
    台架验证通过

DOMESTIC SERVO ROUTE · CONFIGURATION

国产路线

¥2,000–3,000

CONFIGURATION · 23 项 · 仅舵机替代

国产路线配置

负责人确认 · 2026.10.01

左右滑动查看全部配置

01

唯一差异:舵机

  • 国产替代舵机×15(路线配置)
    替代方案
  • Dynamixel Protocol 2.0ID 34 单台实测
    通信通过
  • ID / 波特率 / 参数回读1 Mbps
    验证通过
  • 机械零位 / 负载 / 温升 / 耐久整机
    待验证
02

主控与总线

  • Radxa ZERO 3W与原版一致
    同配置
  • RPI Robot HAT C1与原版一致
    同配置
  • X3P 总线与整机线束与原版一致
    同配置
  • Pollen 官方运行时沿用
    同配置
03

视觉与交互

  • IMX219 相机与原版一致
    同配置
  • VL53L8CX ToF与原版一致
    同配置
  • 头部与鸭嘴 NFC与原版一致
    同配置
  • 板载麦克风 / 3525 扬声器与原版一致
    同配置
04

IMU 姿态链路

  • BMI088 头部 IMU与原版一致
    同配置
  • IMU To DXL 兼容 PCBID 200 身体 IMU
    打板验证成功
  • Dynamixel 共享总线1 Mbps
    实机读取通过
  • 动态动作验证站立 / 步态
    待验证
05

结构与供电

  • 机械外壳 / 3D 打印件需自行准备
    不计入估算
  • NEEWER NP-F550沿用
    同配置
  • 电源板 / 电池触点板沿用
    同配置
  • 轴承 / M2 紧固件沿用
    同配置
06

成本与边界

  • 个人零散采购参考¥2,000–3,000
    按单件购买估算
  • 原版一致性仅舵机不同
    配置边界明确
  • 机械模型许可非商业使用
    不含商业授权

SOFTWARE STATUS

软件已就绪,外设开始接入。

Radxa ZERO 3W · 板端实测更新 2026.09.06
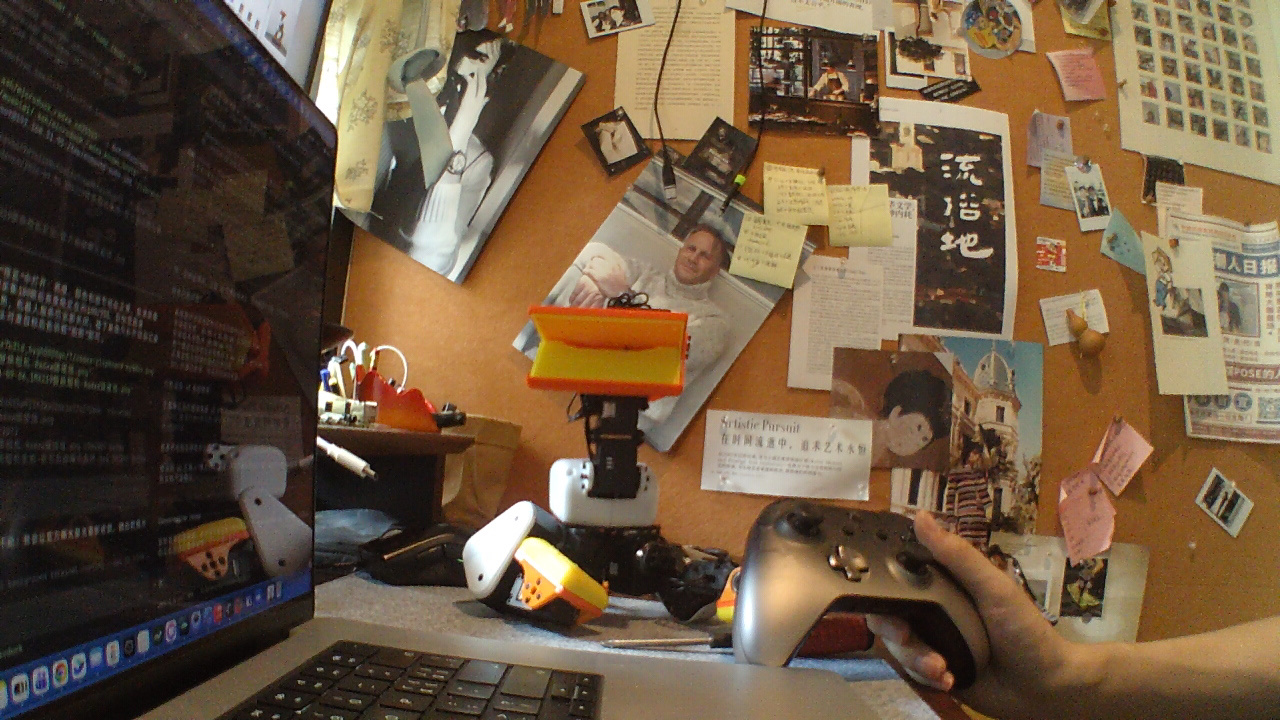
Fanduck 的 IMX219 相机首张自拍,画面中可见工作台、机器人和 Xbox 手柄FIRST SELFIE · 09.06首张自拍
官方稳定版daemon v0.10.0

Armbian 26.2.1 · Debian 13.3 · ARM64

签名和 52 个发布文件校验通过。
9
训练后策略
82
声音文件
0
模拟回归漏帧
01

强化学习策略

实测通过

本项目采用的官方 9 项策略全部实测通过:步行、站立与姿态控制、坐站切换、地面拾取、左脚踢球、右脚踢球、轮滑、轮滑下蹲、前滚翻。

2026.09.16 · 项目负责人确认实测结果
02

NPU 视觉推理

已跑通

官方 duck_detect 模型已在 14 张官方图片上完成板端实算。

4 张检出 · p50 46.3 ms · 0 运行错误 · 非相机验收
03

相机与视频链

首次实拍通过

IMX219 已完成首次 1280×720 实拍;720p 测试图硬编 60 帧通过。

2026.09.06 · 基础采集与画面方向通过 · 真实串流待验证
04

手柄与声音

实机通过

Xbox 手柄、板载麦克风与 4 Ω / 3 W 扬声器均完成实机验证。

82 个 WAV · 官方声音连续播放 40+ 秒通过
NEXT SOFTWARE玩法计划
  1. 01真实硬件联调
  2. 02手柄动作切换
  3. 03相机识别
  4. 04声音与表情互动
  5. 05声音唤醒
  6. 06电量监控
  7. 07头部显示屏